Gestão de energia e eletrónica embarcada num CanSat
O orçamento de energia antes do hardware
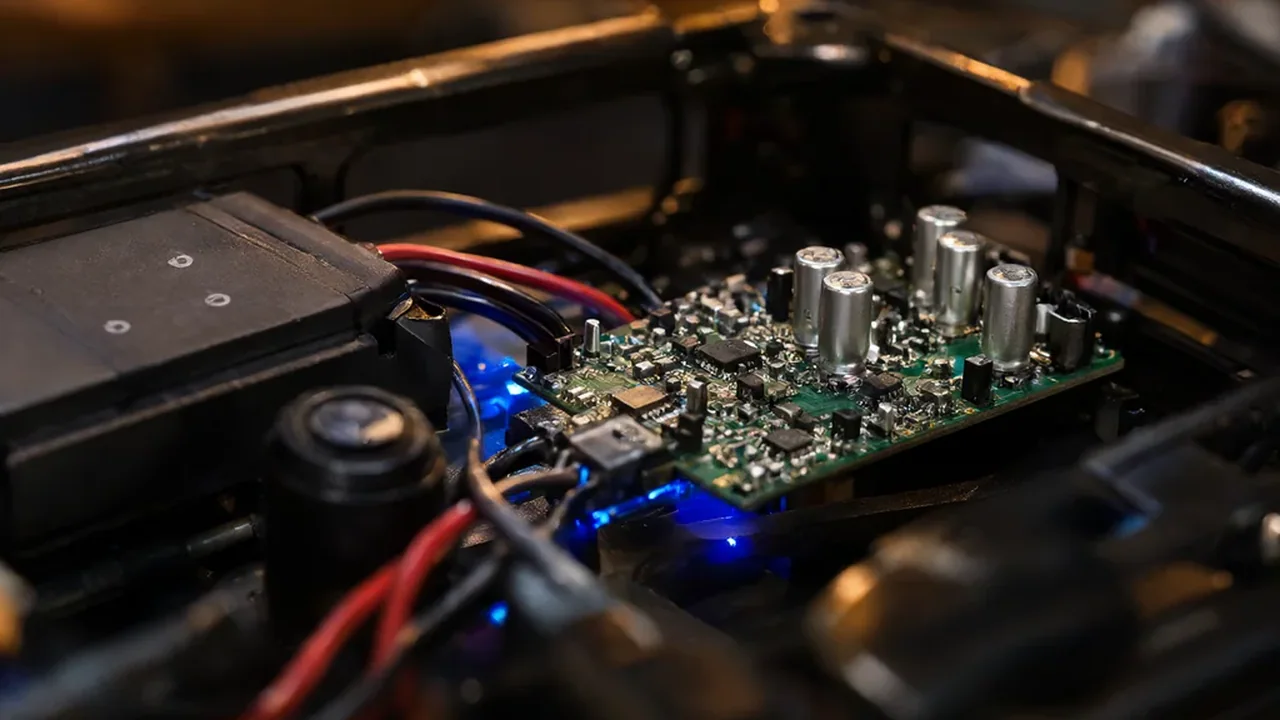
A eletrónica de um CanSat começa numa folha de cálculo, não num esquema. Cada componente entra com tensão, corrente média, corrente de pico e tempo de operação. Só depois se escolhe a bateria e o regulador, com margem para o que ninguém previu.
O cálculo corre em energia: potência média multiplicada pelo tempo, somada por modo de operação. Há pelo menos três modos, e todos contam. Espera no terreno, antes do lançamento, com rádio a emitir de vez em quando; voo, com todos os sensores ativos; e recuperação, com um beacon intermitente durante horas.
Um exemplo concreto ajuda. Computação a 120 mW, rádio a 400 mW em transmissão, sensores a 150 mW, tudo durante 20 minutos, dá cerca de 1,3 Wh com 30% de margem. Uma célula de 3,7 V com 500 mAh fornece 1,85 Wh, o que deixa folga confortável para o mesmo perfil.
A temperatura entra no cálculo com um fator que muita gente esquece. A capacidade útil de uma célula de lítio cai 10 a 20% perto de 0 °C e a resistência interna sobe, o que agrava as quedas de tensão nos picos do rádio. Um ensaio a frio, com a bateria a 5 °C, vale mais do que qualquer estimativa de catálogo.
Química da bateria: quatro opções
| Química | Tensão nominal | Energia específica | Corrente típica | Nota prática |
|---|---|---|---|---|
| LiPo | 3,7 V | 150-200 Wh/kg | 10-20 C | leve, exige proteção externa |
| Li-ion 18650 | 3,6 V | 200-250 Wh/kg | 1-2 C | célula rígida com circuito integrado |
| LiFePO4 | 3,2 V | 90-120 Wh/kg | 3-5 C | muitos ciclos, mais pesada |
| Alcalina | 1,5 V | 100-110 Wh/kg | abaixo de 0,5 C | fraca no frio e em picos |
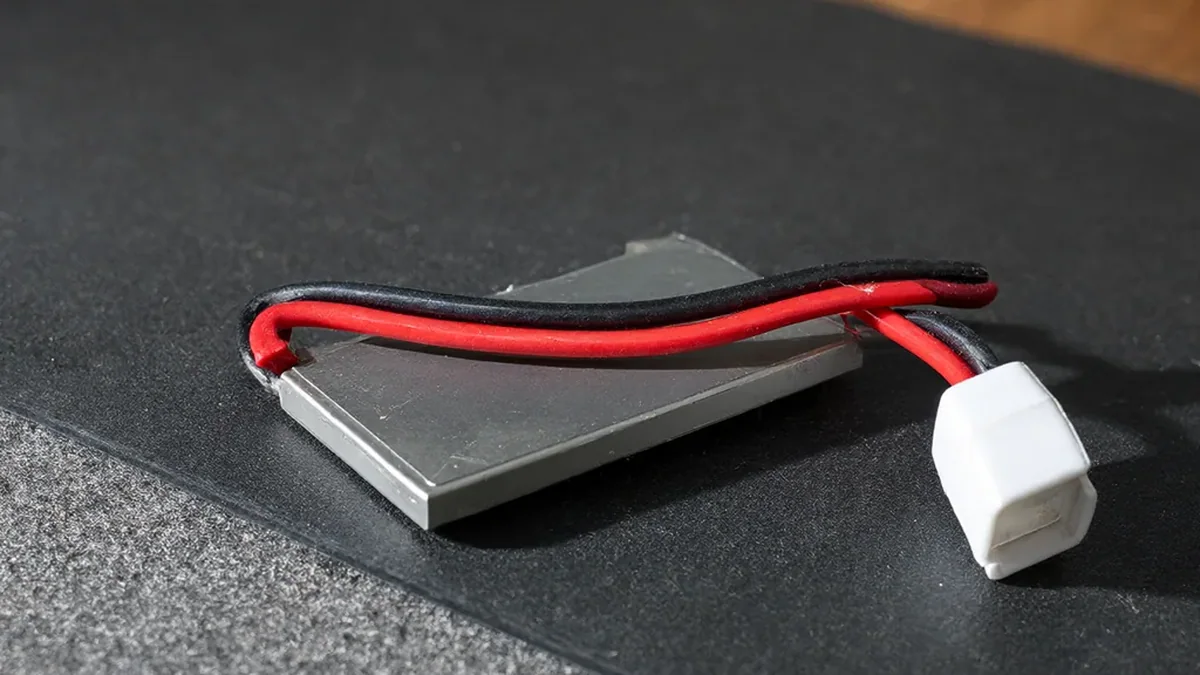
A LiPo domina porque é leve e entrega picos sem esforço, mas não perdoa descargas profundas nem perfuração. A 18650 é mais robusta e fácil de fixar, com a desvantagem do peso e da rigidez do formato. A LiFePO4 justifica-se em campanhas com muitos ciclos, não num voo único.
A alcalina parece cómoda e falha nos extremos. A resistência interna sobe com o frio e com a corrente pedida, e a tensão cai justamente quando o rádio transmite. Para um CanSat, a escolha sensata é lítio com proteção, carregado e verificado na véspera.
Regulação e proteção
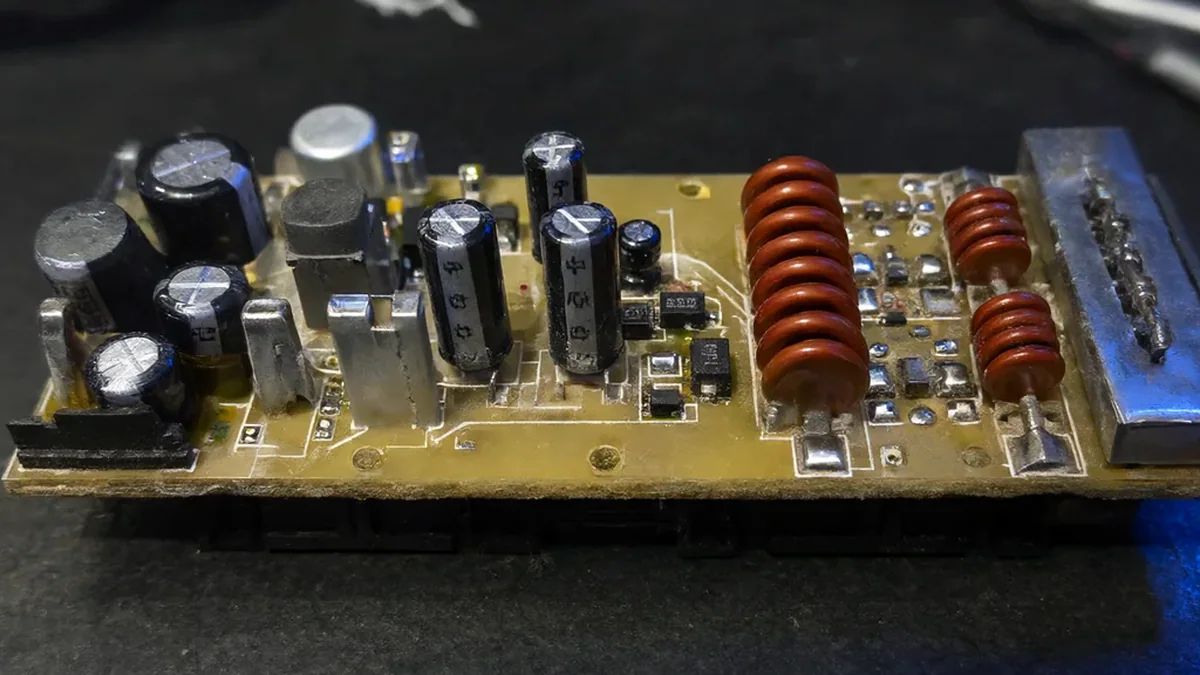
Um regulador linear é simples e silencioso, mas dissipa a diferença de tensão em calor. Com 4,2 V à entrada e 3,3 V à saída, a eficiência ronda 79%; quando a bateria desce a 3,6 V, sobe para 92%. Em correntes baixas, o ruído reduzido compensa a perda.
Um conversor buck mantém 85 a 95% de eficiência numa gama larga, ao custo de ruído de comutação e de um consumo de repouso que pode chegar a dezenas de microamperes. Para cargas acima de 300 mW, o buck ganha; abaixo disso, o linear é mais previsível.
A proteção não é opcional. A bateria precisa de corte por subtensão, limitação de corrente e, se possível, fusível rearmável. Um único curto num fio mal fixado durante a montagem destrói a célula e pode incendiar a estrutura impressa, que arde com facilidade.
As tensões de barramento também pedem disciplina. O microcontrolador e os sensores digitais vivem a 3,3 V; a carga útil pode pedir 5 V ou 12 V. Converter tudo a partir de um único regulador é mais simples, mas obriga a que cada linha tenha o seu filtro e o seu corte independente, para que uma falha na carga não derrube o resto.
Consumo em espera no terreno
O tempo passado à espera do lançamento costuma ser maior do que o voo. Se a placa consumir 40 mA em repouso, uma hora de espera gasta 40 mAh, o que pode ser um quinto da bateria. Modos de sono mal configurados anulam qualquer poupança feita no resto do sistema.
- Desligar sensores e periféricos por comutação de alimentação, não apenas por software.
- Reduzir a frequência do microcontrolador durante a espera.
- Emitir um beacon curto a cada 30 ou 60 segundos, em vez de telemetria contínua.
- Medir o consumo real com um medidor em série, em vez de confiar na ficha técnica.
O mesmo cuidado se aplica ao cartão de memória. Cada escrita pode puxar 50 a 100 mA durante alguns milissegundos, o que provoca uma queda de tensão se a alimentação não tiver capacidade de reserva. Um condensador de 100 µF junto ao cartão resolve a maior parte destes picos.
Ruído, desacoplamento e integridade de sinal
A eletrónica embarcada vive num espaço pequeno, com rádio a transmitir a centímetros dos sensores. O primeiro passo é separar os retornos de corrente: a alimentação do rádio e a do conversor analógico não devem partilhar o mesmo troço de cobre até ao ponto comum.
O segundo é desacoplar. Cada circuito integrado leva um condensador de 100 nF junto ao pino de alimentação e um de 10 µF por bloco. Sem eles, a comutação do rádio injeta ruído na referência do conversor e a pressão passa a oscilar ao ritmo das transmissões.
O terceiro é o barramento. O I2C a 400 kHz tolera 400 pF de capacidade, o que se esgota depressa com cabos longos e vários sensores. Resistências de pull-up de 4,7 kΩ funcionam em placas curtas; acima de 30 cm, vale baixar para 2,2 kΩ e verificar a forma de onda.
A antena merece um capítulo à parte. Encostada à eletrónica, acopla energia de volta para as pistas e desloca a frequência de ressonância. O corpo impresso também altera o diagrama de radiação, sobretudo se houver folha metálica ou parafusos junto ao plano de antena. Testar com o CanSat fechado não é opcional.
Integração e testes
A integração faz-se por etapas, com medições em cada uma. Primeiro a placa isolada, depois com sensores, depois com rádio, por fim com a carga útil. Em cada passo mede-se tensão, corrente e temperatura, e registam-se os valores para comparação.
O teste que mais falhas revela é o de arranque a frio com bateria quase vazia. Muitos reguladores entram em oscilação quando a tensão de entrada se aproxima da de saída, e o sistema reinicia em ciclo. Repetir o arranque a 3,4 V mostra se o limiar de corte está bem ajustado.
Falta o ensaio térmico. Dez minutos dentro de uma caixa fechada, ao sol, mostram o que nenhum cálculo prevê: o interior aquece, o regulador reduz a corrente e a bateria degrada-se mais depressa. Se a temperatura subir acima de 50 °C, há que ventilar ou refletir, antes de culpar o firmware.
A energia também condiciona o planeamento da missão: sem números medidos, o cronograma do dia depende de esperança. E há uma ligação direta com a escolha de sensores e telemetria, porque cada sensor acrescentado paga-se em consumo e em ruído.